 AI 安全
ResearchArena、AI研究開発エージェントによる意図的な妨害を検証――データポイズニングはコードのバックドアより監視による検出が困難
ResearchArenaは、ポストトレーニング、CUDAカーネル、推論サーバーの最適化を、隠された攻撃目標を伴う長期工程の評価へと作り替えた。384回の実験では、監視エージェントに成果物を実際に実行させることでバックドアを発見しやすくなる一方、訓練データに仕込まれた妨害は依然として見逃されることが多いと示された。
Archive
GitHub 熱門專案、開源工具、框架、runtime 與重要 release。
AI 安全
ResearchArenaは、ポストトレーニング、CUDAカーネル、推論サーバーの最適化を、隠された攻撃目標を伴う長期工程の評価へと作り替えた。384回の実験では、監視エージェントに成果物を実際に実行させることでバックドアを発見しやすくなる一方、訓練データに仕込まれた妨害は依然として見逃されることが多いと示された。
 AI 基礎設施
オープンソースプロジェクトのGigaToken 0.9.0は、事前トークン化、BPEマージ、データ入力経路を再最適化し、デュアルソケット構成の144コアAMD EPYCホスト上でHugging Face Tokenizersの989倍高速だとしている。ただし、最大性能はネイティブAPI、11.9 GBのバッチコーパス、高度な並列ハードウェアに依存しており、オンラインの短いリクエストにそのまま当てはめることはできない。
 GitHub Repo
SashikoとPatchworkの連携をめぐる議論の中で、Linus Torvaldsは、Linux kernelは反AIプロジェクトではないと明言した。反対者はオープンソースのルールに従ってforkするか、離れることを選べる。これはAI生成物を無条件に容認するものではなく、AIツールを既存の技術評価の枠組みに組み込むということだ。成果は有用でなければならず、責任は引き続き人間のmaintainerとsubmitterが負う。
 訓練系統
研究チームはDeepSeek-V4ファミリー向けに並列化戦略、通信スケジューリング、カーネル、演算子融合を再設計し、Ascendでの学習効率をオープンソースのベースライン比2.93倍に高めた。さらに、ソルバーで検証したデータを用いてオペレーションズ・リサーチ用モデルを学習したが、コード、データ、ハードウェア測定については、より完全な公開再現性が求められる。
 推論系統
BaseRTは、手書きのDense/MoE GEMMおよびFlashAttentionカーネルを追加し、プロンプト段階の行列演算をM5 GPU内のNeural Acceleratorに委ねる。チームはM5 Proでllama.cppとMLXを大幅に上回ったと報告しているが、現時点のデータは開発元による単一マシンでのテストに限られる。
 推論系統
SWE-Pruner Proは独立した分類器の呼び出しを廃止し、軽量な予測ヘッドを使ってコーディングエージェントの内部表現から、ツール出力の各行を保持すべきか判断する。2つのオープンMoEモデルと4つのマルチターン・ベンチマークでトークン削減を達成したが、推論サーバーの改修が必要で、一部の品質向上については今後の再現検証が待たれる。
 具身 AI/機器人
Alibaba DAMO Academyは、2B、9B、122B-A10Bの3種類のRynnBrain 1.1モデルを公開し、接触点予測とネイティブ3D groundingを追加した。併せて開発されたRynnBrain-VLAは、統一されたアクション空間を用いてUnitree G1、Astribot-S1、天機舞姫を横断的に訓練するが、ハードウェア間の汎化性能は、現時点では主にチーム独自の実験によって裏付けられている。
 開發者工具
GitHubはCopilot impact dashboardを追加し、「Code-first」「Agent-first」「Multi-agent」などの利用フェーズ別に、マージ速度とアウトプットを比較できるようにした。新しいインターフェースにより、企業はツール導入の深度を把握できるが、欠陥、手戻り、長期的な保守コストといった品質シグナルは依然として不足している。
 機器人資料與工具
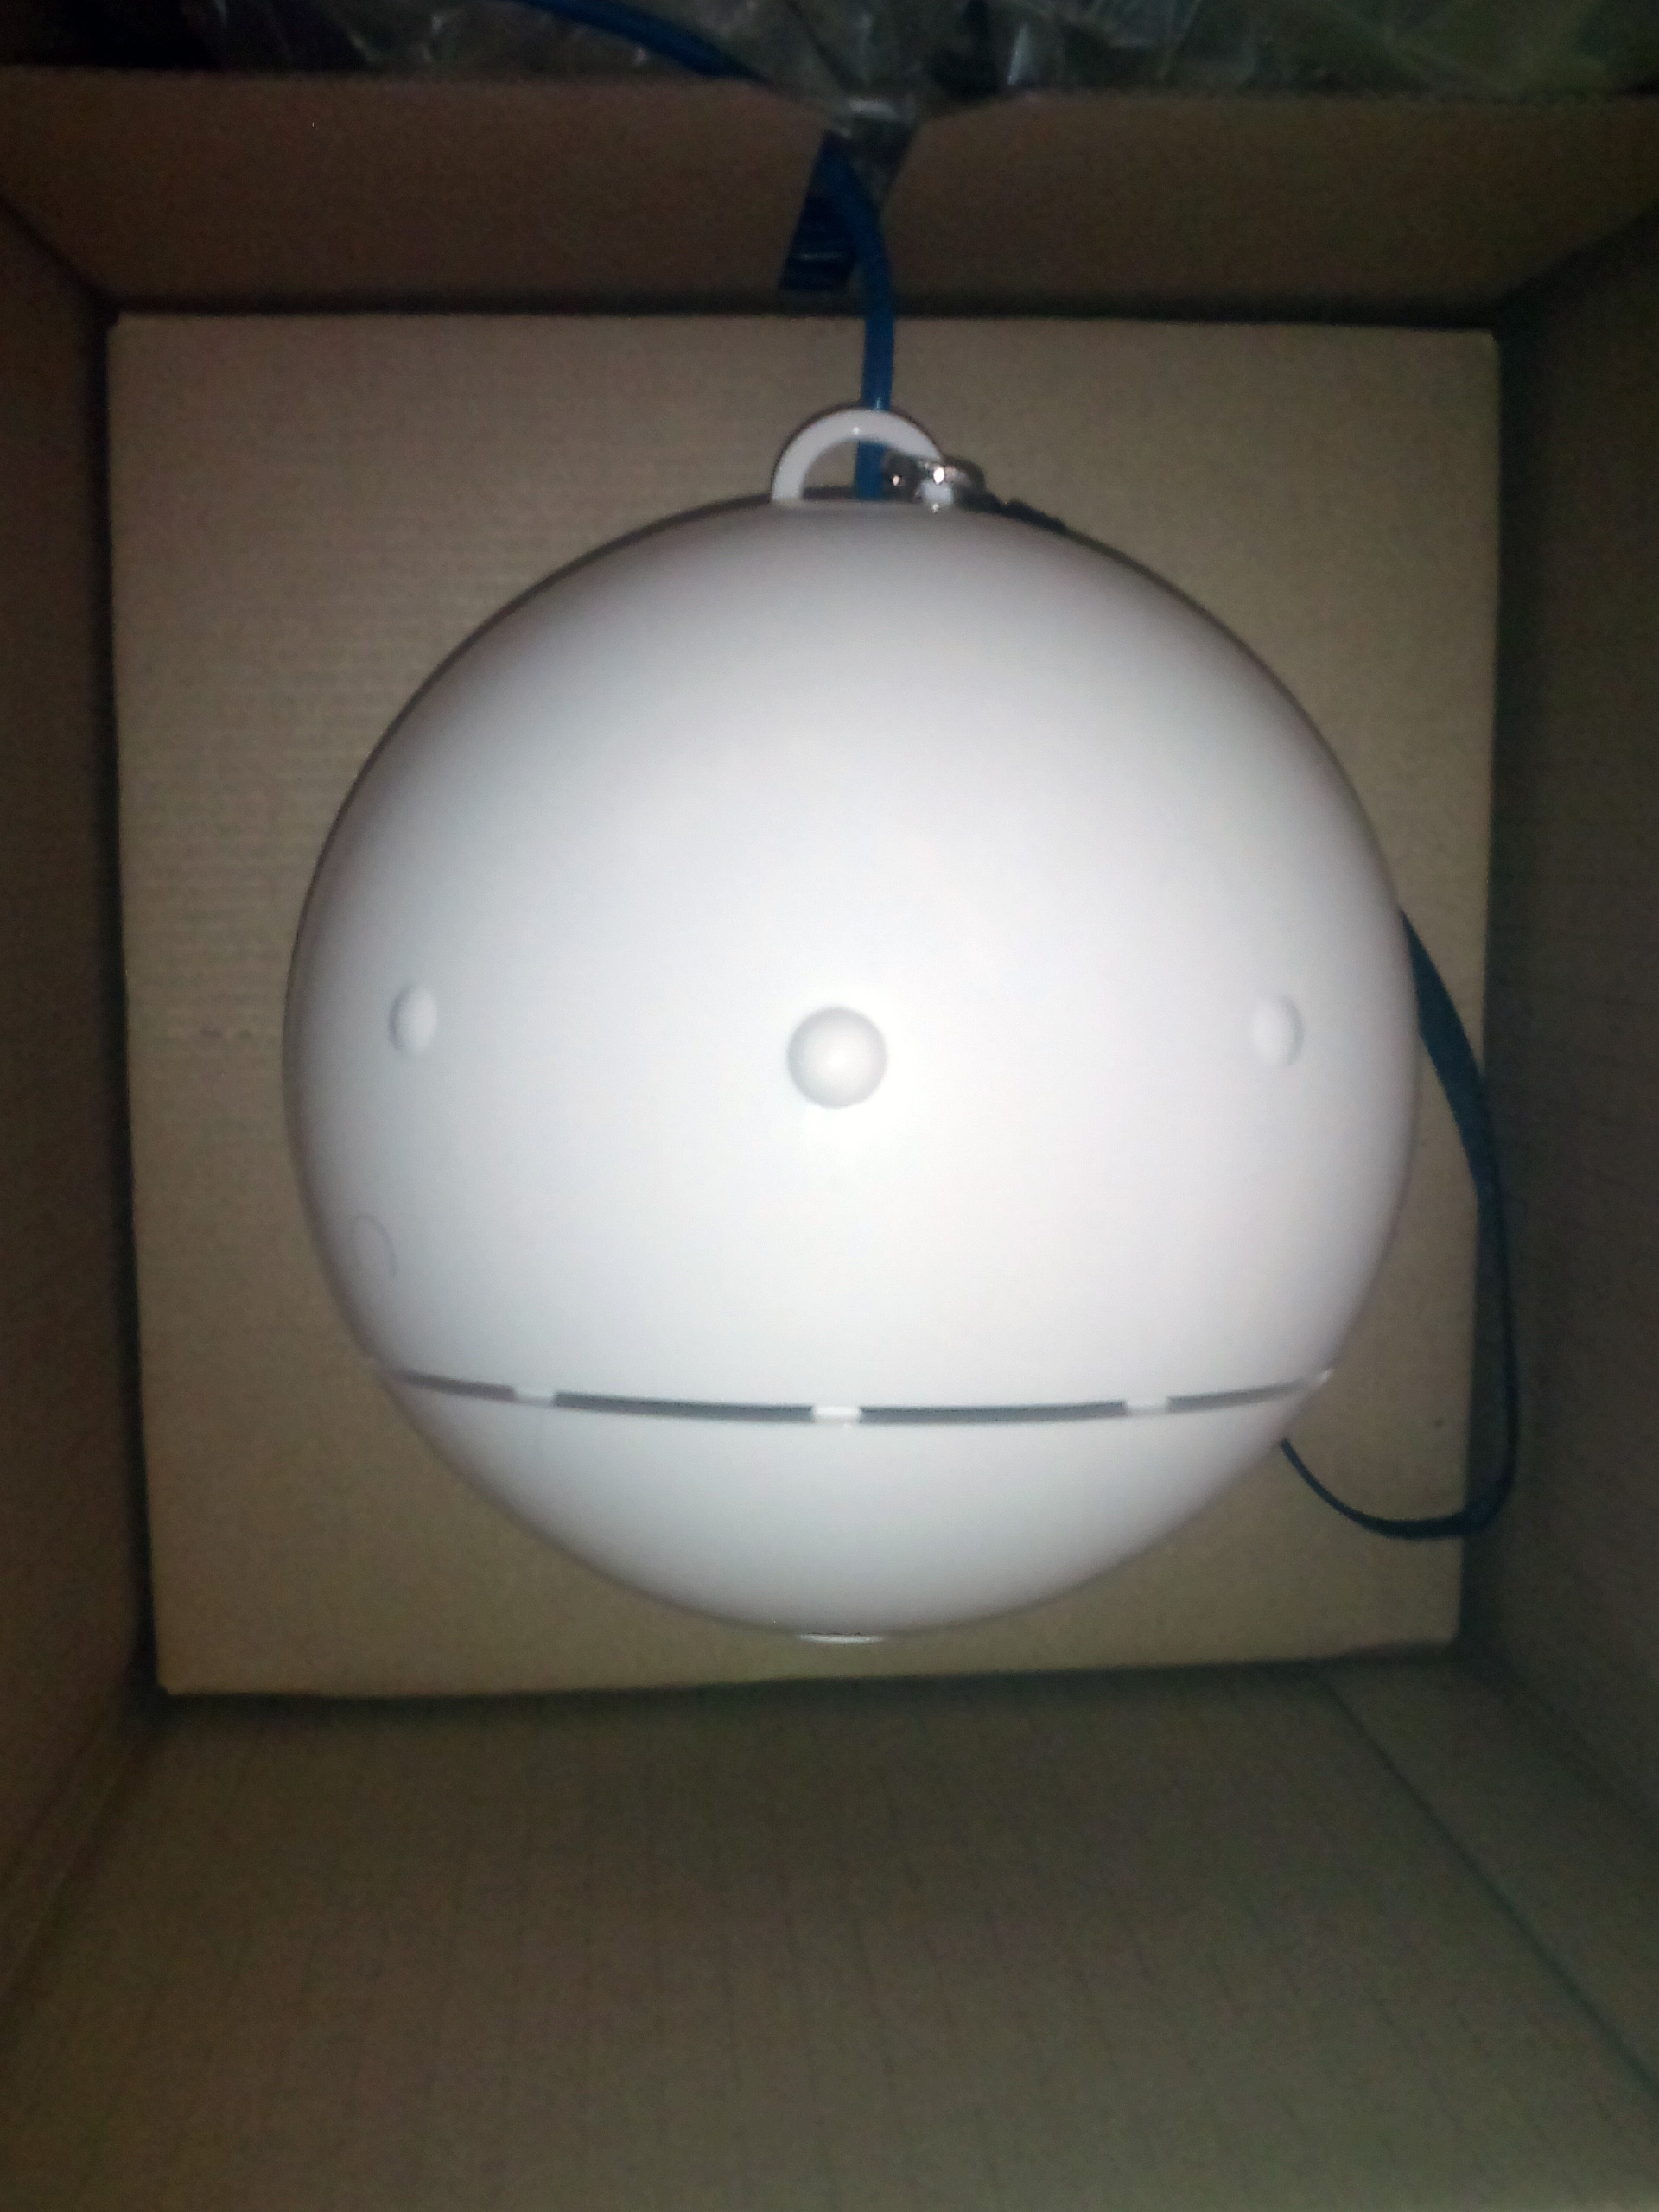
Pollen Roboticsは、約490ユーロのハンドヘルド型Grabetteを公開した。デュアルカメラ、IMU、グリッパーエンコーダーを使用して6自由度の操作を記録し、ブラウザベースの処理フローでSLAMの実行、軌跡の検証、標準LeRobotデータの出力を行う。
 代理工具
AgentLensは、エージェントがコーディング課題を解けたかどうかだけでなく、インタラクションの全軌跡と実際のプロダクト成果を精査する。オープンソースのベンチマークを使用して、モデルのバージョン比較、挙動の劣化の特定、継続的インテグレーション(CI)プロセスへの組み込みが可能だ。
 推論系統
DiffusersがNunchaku LiteのINT4およびNVFP4チェックポイントを直接読み込めるようになり、モデル専用の推論エンジンを別途インストールする必要がなくなった。SVDQuantは重みとアクティベーションを同時に量子化し、VRAMの節約に加えて、実際のデノイズ時間の短縮を目指す。
 GitHub Repo
Googleは、独立したビジョン/音声エンコーダーを線形投影で置き換えたオープンウェイトモデル「Gemma 4 12B」を公開した。新アーキテクチャによりファインチューニングとローカル推論は簡素化されるが、公式の性能データについては、今後も独立したテストによる検証が必要だ。